제어공학 학술동아리 Arts of Control Expert 활동
충북대학교 제어공학 학술동아리 ACE에서 설계프로젝트, 스마트에너지 경진대회, 캡스톤디자인을 수행하며 센서·모터 제어와 PID 기반 로봇 구현 경험을 쌓았습니다.
- 기간
- 2018.03.02 – 2021.08.18
- 기관
- 충북대학교 Arts of Control Expert
- 역할
- 동아리원
프로젝트 내용
충북대학교 제어공학 학술동아리 Arts of Control Expert에서 동아리원으로 활동하며 제어공학 이론을 실제 장치 제작으로 연결하는 프로젝트를 수행했습니다. 센서 입력을 해석하고 MCU 코드와 모터 구동으로 이어지는 흐름을 반복적으로 구현했습니다.
주요 활동
센서 기반 설계 프로젝트
- 소리 센서, 적외선 거리 센서, DC 모터를 활용해 장애물을 회피하며 목표 지점으로 이동하는 장치를 구상했습니다.
- ATmega128과 Arduino 기반으로 주변 장치 연결, 센서 입력 처리, 모터 제어 알고리즘을 학습했습니다.
- 포토인터럽터를 이용한 카운트 동작과 LED 상태 변화를 구현하고, 향후 Wi-Fi·Bluetooth 연동과 자동문 시스템으로 확장 가능한 IoT 아이디어를 정리했습니다.
스마트에너지 경진대회 프로젝트
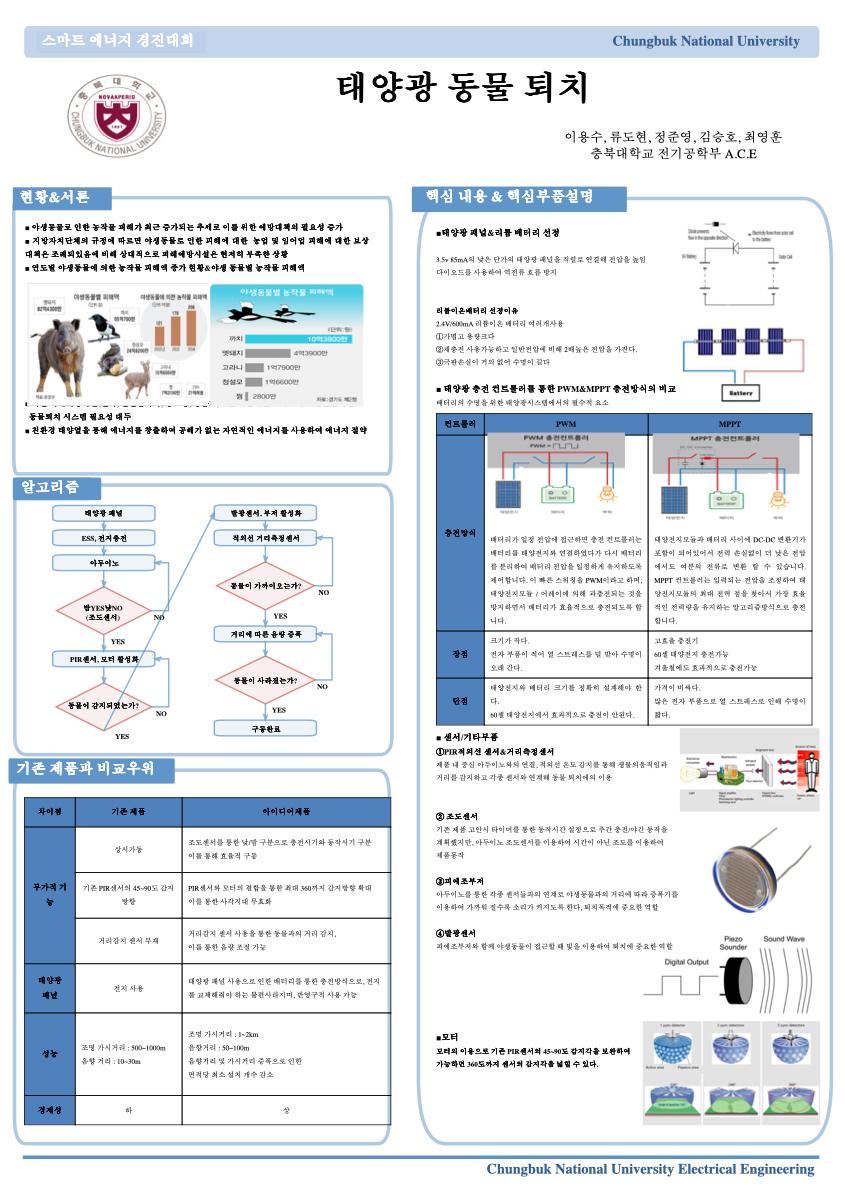
- 태양광 동물 퇴치 및 농작물 관리 시스템을 주제로 PIR 센서, 초음파 센서, 조도 센서, 토양 수분 센서, 부저, LED, 펌프 모터를 결합한 시스템을 설계했습니다.
- 태양광 패널과 ESS/배터리 구성을 검토하고, 야간 동작·동물 접근 감지·토양 수분 부족 시 자동 급수까지 포함한 동작 로직을 구성했습니다.
- 센서값 기준을 설정하고 조건문 기반 알고리즘과 Arduino 코드를 작성하며 실제 환경 문제를 임베디드 시스템으로 해결하는 경험을 쌓았습니다.
캡스톤디자인: PID 제어 셀프 밸런싱 로봇
- Arduino Nano/Uno, MPU6050 자이로 센서, L298N 모터 드라이버, HC-06 Bluetooth 모듈, I2C LCD를 사용해 2륜 셀프 밸런싱 로봇을 제작했습니다.
- PID 제어로 기울기 오차를 계산하고 PWM으로 DC 모터 속도와 방향을 제어해 중심을 유지하도록 구현했습니다.
- Bluetooth 입력으로 전진, 후진, 좌회전, 우회전, 정지 동작을 수행하게 하고, LCD로 제어 상태를 확인할 수 있도록 구성했습니다.
- 졸업논문과 발표 자료를 통해 하드웨어 설계, 소프트웨어 설계, 구현 결과, DC 모터 토크와 Bluetooth 통신 한계까지 정리했습니다.
배운 점
동아리 활동을 통해 제어 이론, 센서 계측, MCU 프로그래밍, 모터 구동, 팀 프로젝트 문서화가 하나의 제작 과정 안에서 연결된다는 것을 배웠습니다. 이후 연구실 프로젝트와 산업 연구에서 필요한 제어·임베디드 구현 역량의 기반이 된 활동입니다.